Majsterkowanie przy sprzęcie, własna elektronika i firmware oraz zewnętrzne PCIe z przełącznikami PCIe i mostkami USB4.
Ta sekcja dotyczy budowania i przerabiania sprzętu: lutowania i własnej elektroniki, pisania firmware, które na niej działa, oraz wyprowadzania PCIe poza obudowę za pomocą przełączników PCIe i mostków USB4. PCIe to szybkie połączenie wewnątrz komputera, które łączy takie rzeczy jak karty graficzne i dyski.
Te wpisy dotyczą praktycznych projektów: wgrywania i pisania własnego firmware, okablowania płytek oraz uruchamiania zewnętrznych urządzeń PCIe przez przełączniki PCIe i łącza USB4 albo Thunderbolt.
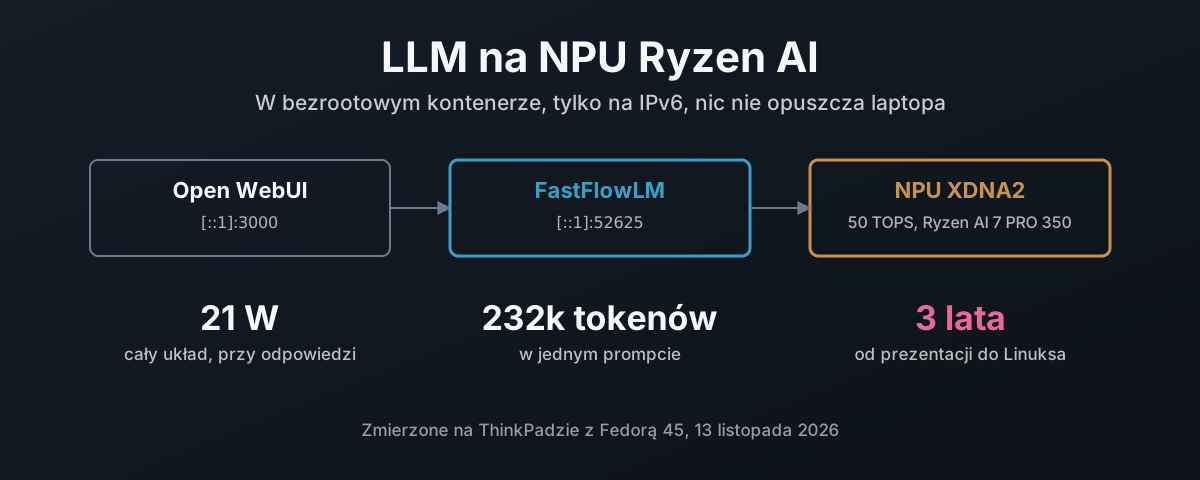
LLM na NPU Ryzen AI, w kontenerze
NPU w laptopie z Ryzen AI to 50 TOPS, które na większości instalacji Linuksa stoją bezczynnie. Tu przechodzisz przez zbudowanie sterownika amdxdna od AMD z zostawieniem na hoście tylko modułu jądra, zbudowanie FastFlowLM z runtime’em XRT od AMD w bezrootowym kontenerze podmana dopasowanym do tego sterownika, przypięcie wszystkiego do pętli zwrotnej IPv6 i uruchamianie przy starcie przez Quadlet. Potem to, co to robi: dziewięć modeli w benchmarku, test kontekstu na 232 000 tokenów, rozpoznawanie mowy Whisperem dziesięć razy szybciej niż w czasie rzeczywistym, Open WebUI i 7000 ukrytych tokenów, które doklejało do każdej wiadomości, oraz szybkość i zużycie energii NPU zmierzone w porównaniu z llama.cpp na zintegrowanym Radeonie 860M. Na koniec oś czasu: trzy lata od ogłoszenia Ryzen AI przez AMD do modelu językowego na jego NPU pod Linuksem, dostarczonego przez projekt, którego AMD nie zaczęło, podczas gdy wysiłek szedł w Copilot+ na Fisher-Price OS (Windows), a nie w centrum danych i linuksowe narzędzia, których naprawdę używają zawodowcy od AI.
Naprawianie TSC, gdy firmware jest zepsuty
Przez cztery miesiące, przy każdym rozruchu, mój ThinkPad E595 oddawał Linuksowi jeden rdzeń procesora trzy sekundy za siedmioma pozostałymi, a jądro porzucało TSC na rzecz HPET. Co znaczy to ostrzeżenie, dlaczego maszyna z AMD Zen nie ma jak naprawić tego od środka Linuksa, co 40 rozruchów w journalu mówi o firmware, dlaczego tsc=reliable to zła odpowiedź i jak tscsync mierzy i przesuwa liczniki w UEFI, zanim jądro w ogóle je zobaczy, łącznie z jednym rdzeniem oznaczonym jako BAD, który Linux i tak przyjął. Uzupełnione o BIOS 1.30: nie usuwa przesunięcia, a watchdog źródła zegara w jądrze porzucił TSC przy dwóch rozruchach, nawet po tym, jak tscsync zsynchronizował rdzenie. Z tsc=nowatchdog TSC wytrzymał, a pięciominutowy test względem zegara czasu rzeczywistego, z kodem źródłowym, nie znalazł ani warpów, ani dryfu. Na koniec: co ten awaryjny powrót robi na każdym hiperwizorze KVM, z Proxmoxem czy bez: znika master clock, goście tracą szybki odczyt zegara, a na tym laptopie odczyt zegara w gościu wyszedł siedem razy wolniejszy.
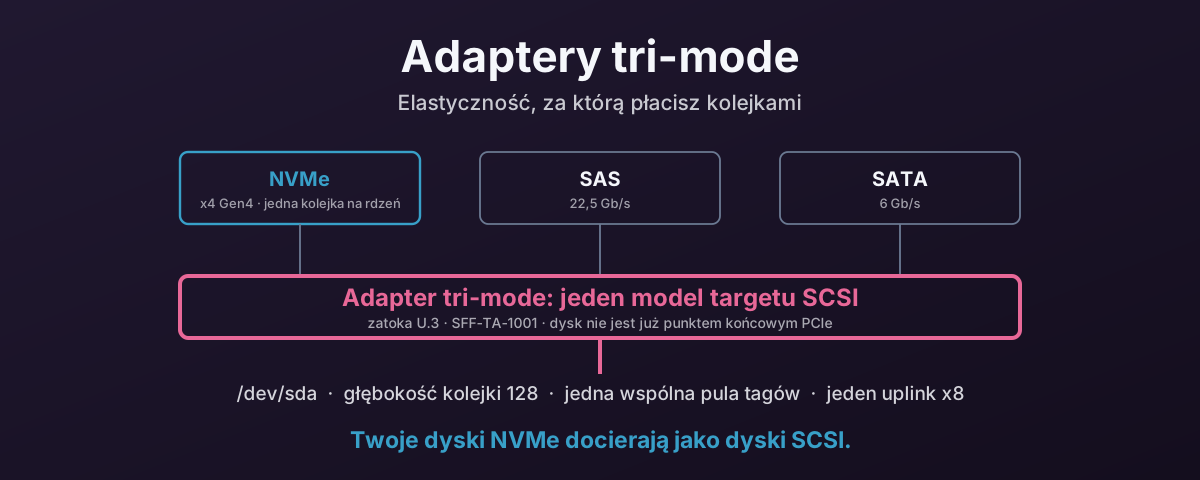
Adaptery tri-mode kupują elastyczność za twoje kolejki NVMe
Adapter tri-mode pozwala każdej zatoce przyjąć SAS, SATA albo NVMe: prawdziwa elastyczność i powód, dla którego istnieją backplane’y U.3. Nie reklamuje natomiast tego, że twoje dyski NVMe przestają być dyskami NVMe: trafiają do Linuksa jako dyski SCSI na mpt3sas, z głębokością kolejki 128, dzieląc jedną pulę tagów i jeden uplink x8. Dwa dyski Gen4 nasycają kartę. Jeden dysk Gen5 już ją przerasta. Czy ta wymiana ma jeszcze sens w 2026 roku i dlaczego uniwersalne zatoki należą do backplane’u, a nie do kontrolera.